港灣新聞網 / 海巡科技再升級!成大研發AI無人機群飛 20架同步模擬強化智慧海域防線
日期:2026-10-26 11:29:41
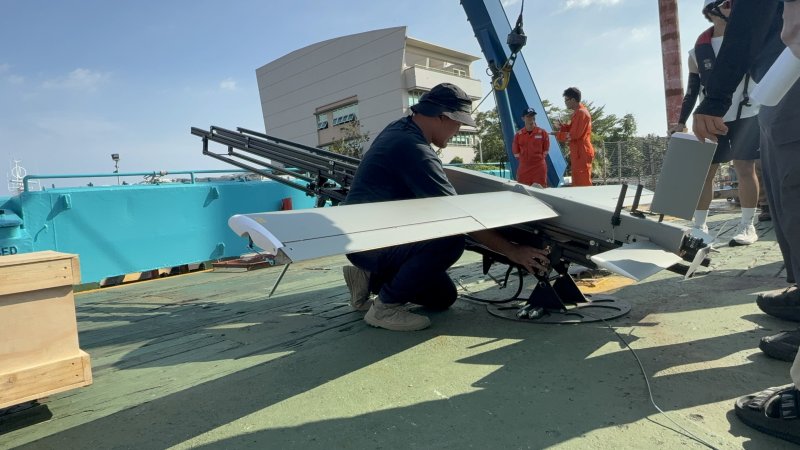
圖說:海洋委員會公布無人機科技研發成果,展示定翼型無人機與彈射系統,持續推動空中無人載具在海域巡防領域的技術應用。(圖/海洋委員會提供)
海委會推動海巡立體化與海域態勢感知 無人機自主分工、動態避障技術邁入多機隊協同階段
港灣新聞網/高雄報導
面對海域巡防範圍廣大、海象多變及灰色地帶襲擾等挑戰,海洋委員會持續推動智慧無人載具技術研發。海委會10月26日公布最新科研成果,由國立成功大學航空太空工程學系副教授闕志哲率領團隊,完成2個機群、共20架無人機同步飛行模擬,整合AI自主任務分配、航線規劃、編隊控制及動態避障技術,為未來智慧海巡建立新的技術基礎。
海委會表示,海上勤務除了日常巡查、海域執法與搜救,還須因應不同環境條件及突發安全情勢。如何整合海上船舶、岸際監控及空中偵搜能量,是推動海巡立體化的重要方向。
本次由海委會補助成功大學執行的「海巡立體化之多機型多機隊VTOL之定翼型無人機群飛AI任務規劃」,以發展多機型共同作業能力為目標,結合垂直起降定翼型無人機及人工智慧控制技術,研究如何使不同性能的飛行載具相互配合。
研究對象包括JUMP-20、V-Bat及Flexrotor三款垂直起降定翼型無人機。團隊透過3D外型建模、氣動力參數分析及六自由度飛行模擬,建立各型無人機的控制模型,分析不同機型在任務規劃中的應用特性。
由於不同飛行器的性能及控制方式存在差異,若要建立多機型協同系統,就必須先掌握其飛行特性,才能進一步安排自主導航、飛行路線及任務分工。
為提升協同作業能力,研究團隊導入AI多代理人強化學習技術,使無人機在模擬任務中能夠自主分配工作、協調航線,並依照環境與任務變化調整行動。
團隊也建立領航與跟隨編隊控制機制,配合智慧動態避障演算法,使多架無人機能在共同執行任務時保持協調,並依障礙物或飛行環境變化進行必要調整。
海委會指出,目前最主要的成果,是成功建立2個機群、共20架無人機同步飛行的模擬架構,讓研發從單架飛行器控制,進一步推進到不同機群協同作業。
為提高群飛安全性,研究團隊將無人機彼此間的三維空間距離,以及最小垂直間隔100呎、約30公尺的設計條件納入演算法,希望在多架飛行器同時運作時降低相互碰撞風險。
現階段研究雖已完成同步飛行模擬,但海委會表示,相關系統仍須經過硬體迴圈測試、原型機整合及實際海域飛行測試,才能進一步確認不同海象環境下的可靠性與應用限制。
從海巡實務需求來看,多機型無人機協同系統未來可望協助擴大空中監測範圍,並提高海域狀況掌握效率,作為既有海巡船舶、岸際監控及人員勤務的輔助工具。
海委會也指出,國際間無人機技術已由單機操作,逐步朝多機型與多機隊協同方向發展。對臺灣而言,相關研發不僅涉及航空科技,也與海域安全、灰色地帶威脅應處及整體防衛韌性密切相關。
透過「多機協同、廣域覆蓋、持續監控」的技術方向,海委會期盼未來建立更完整的智慧海域安全防線,讓無人機成為協助海巡人員掌握海上動態的空中偵搜力量,並為海域防禦及救難勤務提供更多支援。
海委會強調,將持續推動海域態勢感知及海巡立體化科技發展,結合學研能量與實務需求,提升臺灣在海洋科技、智慧航太及海域安全領域的研發能力。